


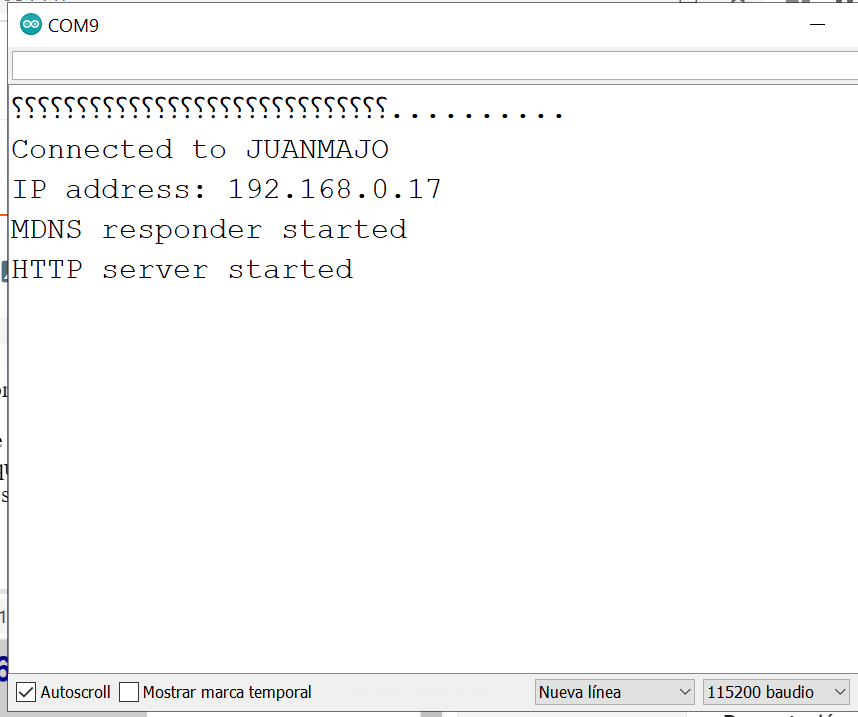
En el año 2013 configuramos nuestro Arduino con un Shield de Ethernet el W510, en esta ocasión queriamos usar de nuevo este módulo pero no funcionó, fue algo frustrante pero fue el punto de partida para conocer el NodeMcu ESP8266 que por $32500 alrededor de 6 dolares viene con un procesador de 32 bits y con un módulo interno de WIFI, mucho más económico y potente que nuestro fiel amigo el arduino uno, por eso nos pudo más la curiosidad y queremos comenzar a trabajar IoT (internet de las cosas) con este, esperamos crear nuestra estación meteorológica con dos variables usando el DHT11: temperatura y humedad relativa del ambiente.
Cuando iniciamos el trabajo con el NodeMCU nos encontramos que hay que instalar primero un driver, para ello seguimos el siguiente video, también están los enlaces a las librerías necesarias.





//Robot Oruga versión 1 30 de junio de 2013
//Modificación de este robot para que pueda ser controlado por bluetooth
//4 de julio de 2013
//Arduino uno
//Mis primeros pasos con arduino
//José Noé Sánchez S.
//Programa para controlar el giro de dos motores


int led = 13;  //led en pin 13 del arduino uno
int motor1pin1 = 8; //motor uno adelante, me falta verificar las conexiones, para saber si debo trocarlas
int motor1pin2 = 9; //motor uno atrás.

int motor2pin1 = 3; //motor dos adelante
int motor2pin2 = 4; //motor dos atras

int btdato;      // a variable to read incoming serial data into


void setup() {
  Serial.begin(9600);
  // initialize the digital pin as an output.
  //inicializo el pin 13 para el led como salida
  pinMode(led, OUTPUT);
  //inicializo el pin 3 para el motor 1 como salida
  pinMode(motor1pin1, OUTPUT);
  //inicializo el pin 4 para el motor 1 como salida
  pinMode(motor1pin2, OUTPUT);
  //inicializo el pin 8 para el motor 2 como salida
  pinMode(motor2pin1, OUTPUT);
  //inicializo el pin 9 para el motor 2 como salida
  pinMode(motor2pin2, OUTPUT);
  parar();
}

void loop() {

  if (Serial.available()>0)
    {
      parar();
      btdato= Serial.read();


     switch(btdato)
     {
        case 'P':
//comienza primero este caso, pues al hacer las pruebas siempre que se conectaba
//arracancaba hacia adelante, y adelante
//era el primer case que había colocado, por eso supongo que al colocar el primero
//parar() la oruga se quedará quieta.
        {
          parar();
          digitalWrite(led, LOW);   // turn the LED OFF (LOW is the voltage level)
          break;
        }
       case 'A':
          {
            adelante();
            digitalWrite(led, HIGH);   // turn the LED on (HIGH is the voltage level)
            break;
          }
        case 'R':
          {
            reversa();
            digitalWrite(led, HIGH);   // turn the LED on (HIGH is the voltage level)
            break;
          }
        case 'D':
        {
          derecha();
          digitalWrite(led, HIGH);   // turn the LED on (HIGH is the voltage level)
          break;
          }
        case 'I':
        {
          izquierda();
          digitalWrite(led, HIGH);   // turn the LED on (HIGH is the voltage level)
          break;
        }

     } //cierra el switch
    }// cierra el if
}//cierra void loop


//las siguientes son las funciones que le dirán al l293 como funcionar

void adelante() {
  //motor 1
  digitalWrite(motor1pin1,HIGH); //gira motor uno a la derecha, en este caso hacia adelante, recuerde configurar las conexiones para que coincida
  digitalWrite(motor1pin2,LOW);
  //motor 2
  digitalWrite(motor2pin1,HIGH); //girar motor dos a la derecha
  digitalWrite(motor2pin2,LOW);
}

void reversa(){
  //motor 1
  digitalWrite(motor1pin1,LOW); //gira motor uno a la izquierda, en este caso hacia atrás, recuerde configurar las conexiones para que coincida
  digitalWrite(motor1pin2,HIGH);
  //motor 2
  digitalWrite(motor2pin1,LOW); //girar motor dos a la izquierda
  digitalWrite(motor2pin2,HIGH);
}

void izquierda(){
  //motor 1
  digitalWrite(motor1pin1,HIGH); //gira motor a la derecha, hacia adelante
  digitalWrite(motor1pin2,LOW);
  //motor 2
  digitalWrite(motor2pin1,LOW); //girar motor dos a la izquierda, gira motor hacia atras.
  digitalWrite(motor2pin2,HIGH);
}

void derecha(){
  //motor 1
  digitalWrite(motor1pin1,LOW); //gira motor a la IZQUIERDA, hacia atrás
  digitalWrite(motor1pin2,HIGH);
  //motor 2
  digitalWrite(motor2pin1,HIGH); //girar motor dos a la derecha, gira motor hacia adelante.
  digitalWrite(motor2pin2,LOW);
}

void parar(){
  //todos a nivel alto
  //motor 1
  digitalWrite(motor1pin1,HIGH);
  digitalWrite(motor1pin2,HIGH);
  //motor 2
  digitalWrite(motor2pin1,HIGH);
  digitalWrite(motor2pin2,HIGH);
}


